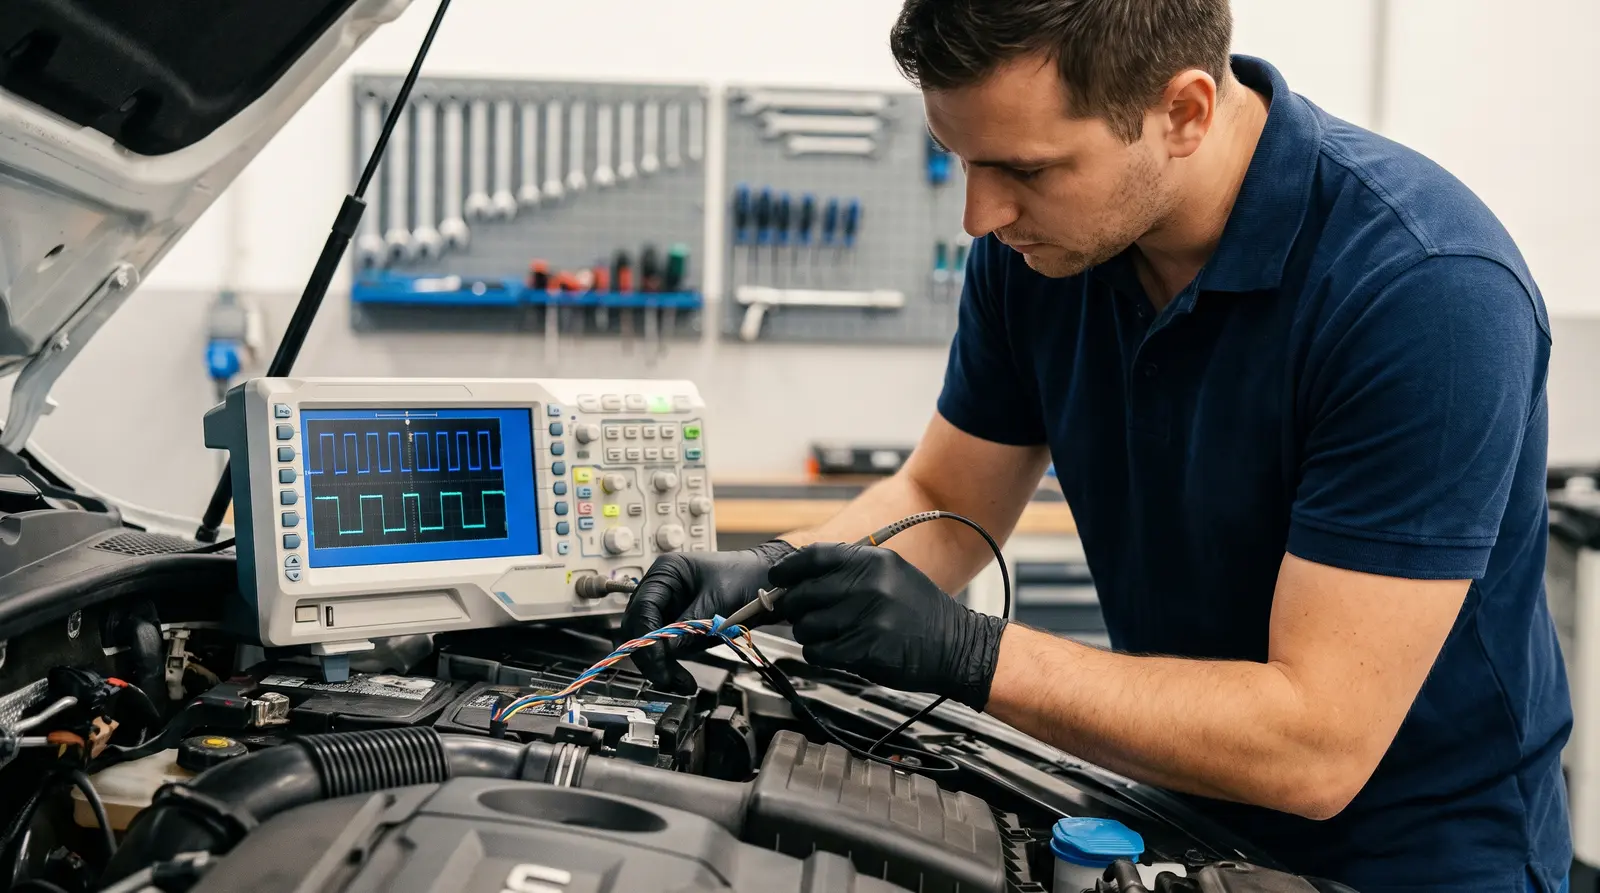
Conectar el escáner de diagnosis al puerto OBD y encontrarse con códigos de error intermitentes sin causa aparente es habitual en vehículos modernos. En estos sistemas, las anomalías escapan a la diagnosis tradicional porque ocurren en fracciones de microsegundo a alta velocidad. Abordar el diagnóstico de redes can fd con osciloscopio exige abandonar las rutinas estáticas de comprobación. Los defectos de capa física solo se hacen visibles cuando el tráfico del bus conmuta a su cadencia acelerada.
La dificultad técnica radica en la transición dinámica desde los 500 kbps habituales de arbitraje hasta los 2 o 5 Mbps de la fase de datos. Este incremento de frecuencia demanda un ancho de banda de al menos 100 MHz y una digitalización real mínima de 500 MS/s. Interpretar la tensión diferencial nominal de 2,0 V y verificar la resistencia equivalente de 60 ohmios en reposo evita sustituir módulos sanos ante averías por ringing o reflexiones parásitas.
Capa física de CAN FD y conmutación de velocidad con el bit BRS
La capa física de CAN FD mantiene una fase de arbitraje fija a 500 kbps y conmuta a tasas de 2 o 5 Mbps durante la transmisión de datos mediante el bit BRS. En reposo recesivo ambas líneas marcan 2,5 V con diferencia nula, mientras que el estado dominante eleva CAN High a 3,5 V y baja CAN Low a 1,5 V para generar una tensión diferencial nominal de 2,0 voltios.
Esta dualidad operativa responde a las especificaciones recogidas en las normas ISO 11898-1 para la capa de enlace e ISO 11898-2 para transceptores de alta velocidad. A diferencia del bus convencional, donde la velocidad permanece fija en todo el mensaje, el protocolo divide cada trama en dos regímenes temporales bien diferenciados. La negociación del acceso a la línea se resuelve a baja velocidad para conservar la compatibilidad de propagación entre nodos distantes.
Cuando el controlador alcanza el campo de control, evalúa el estado lógico del bit BRS (Bit Rate Switch). Si este bit se transmite en nivel recesivo, el transceptor acelera el reloj de transmisión de inmediato. A partir de ese punto, la carga útil de hasta 64 bytes y la secuencia de comprobación CRC se envían a la velocidad acelerada. Al terminar la confirmación, la red vuelve a 500 kbps. Este proceso exige una simetría estricta en las etapas de salida del transceptor para evitar rebotes de tensión en el cambio de régimen.
Requisitos de hardware en el diagnóstico de redes CAN FD con osciloscopio
El diagnóstico de redes can fd con osciloscopio requiere equipos capaces de capturar tiempos de subida de entre 20 y 40 nanosegundos en la fase acelerada. Los osciloscopios lentos de automoción quedan desfasados porque a velocidades de hasta 5 Mbps cualquier limitación analógica deforma la señal real del bus.
Las verificaciones centradas en observar ondas cuadradas a 500 kbps pierden validez al trabajar con transmisiones flexibles. Cuando el bus trabaja a regímenes elevados, la respuesta transitoria del cableado y la capacitancia de los conectores cobran protagonismo. Si el instrumento carece del ancho de banda adecuado, el técnico observa trazas aparentemente perfectas mientras la electrónica del vehículo registra fallos de comunicación continuos.
Ancho de banda mínimo y tasa de muestreo en tiempo real
Medir tramas a 5 Mbps con pulsos de 200 nanosegundos exige un ancho de banda mínimo de 100 MHz para reproducir el tercer y quinto armónico de la señal. Al mismo tiempo, se necesita una tasa de muestreo de al menos 500 MS/s o preferiblemente 1 GS/s para definir la pendiente real de subida.
Un bit transmitido a 5 Mbps dura apenas 200 nanosegundos en la línea. Para reconstruir una onda cuadrada sin falsear sus transiciones, el instrumento debe capturar las componentes de alta frecuencia de los flancos. Disponer de una tasa de digitalización de 1 gigaespécimen por segundo asegura registrar suficientes puntos de medida en cada flanco. De este modo se evita que el software interpole líneas rectas donde existen oscilaciones parásitas.
El error de medir con osciloscopios automotrices de 20 MHz
Utilizar osciloscopios de 20 MHz en CAN FD enmascara averías graves porque su respuesta en frecuencia atenúa los flancos rápidos y redondea las ondas cuadradas. Este filtrado instrumental oculta picos parásitos y sobreimpulsos que los transceptores del vehículo sí leen como errores de bit.
Los equipos antiguos diseñados para diagnosis general actúan como un filtro de paso bajo involuntario ante señales que conmutan a varios megabits por segundo. El operario ve una señal suave y limpia en la pantalla. Sin embargo, en los conductores se producen sobreimpulsos destructivos por encima de los límites lógicos. Esa discrepancia conduce a diagnósticos erróneos y al reemplazo infructuoso de unidades de control.
Procedimiento de captura diferencial en el diagnóstico de redes CAN FD con osciloscopio
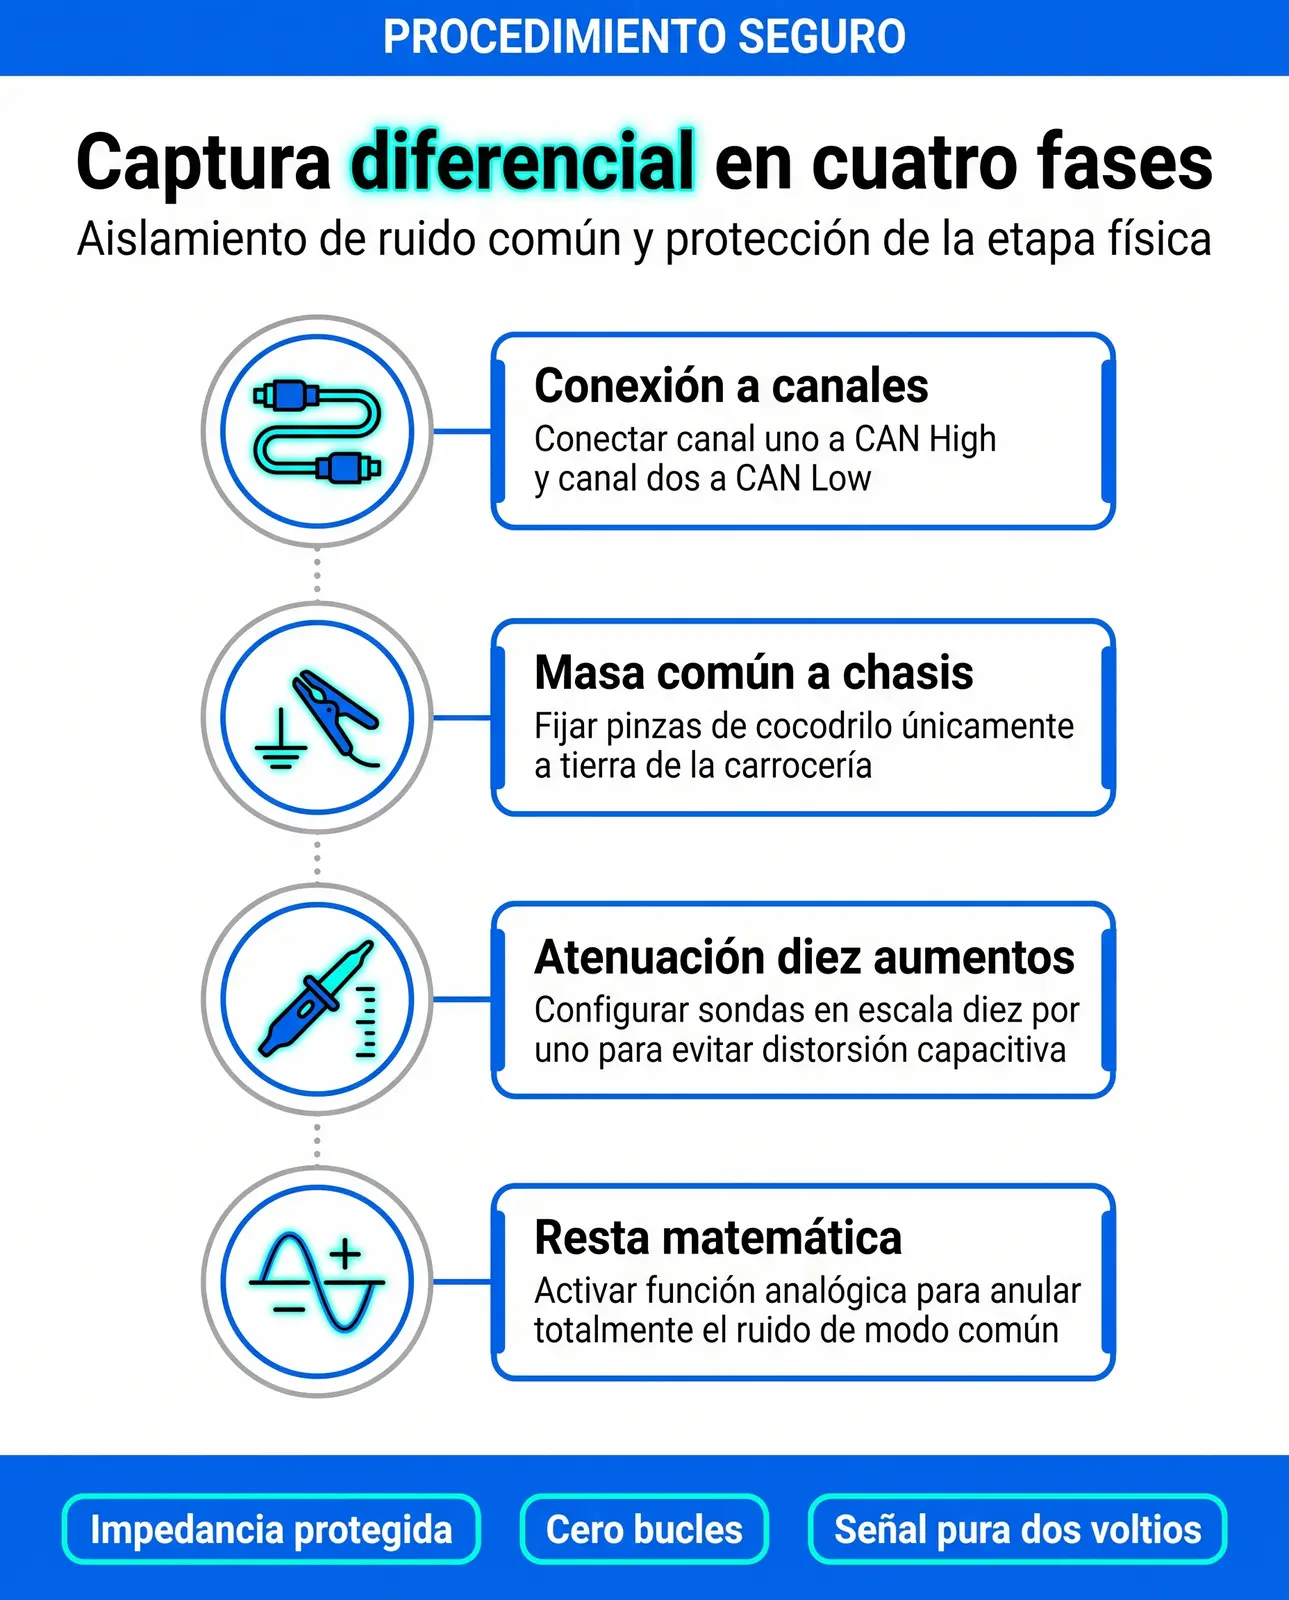
La captura segura en CAN FD exige medir la tensión diferencial entre líneas mediante sondas pasivas en atenuación 10X o una sonda diferencial activa específica. Este método preserva la impedancia del bus, suprime el ruido de modo común y previene bucles de tierra perjudiciales para los módulos del vehículo.
El par trenzado de automoción trabaja con tensiones balanceadas, donde la información reside en la diferencia matemática entre CAN High y CAN Low. Emplear sondas estándar en modo 1X añade una carga capacitiva sobre la línea que altera la transmisión rápida. Además, una referencia de masa desacertada introduce zumbidos procedentes de alternadores o inversores, distorsionando por completo la medición del canal.
| Parámetro físico o de medición | Valor nominal o especificación | Efecto de desviación en CAN FD |
|---|---|---|
| Resistencia estática de terminación | 60 Ω (dos resistencias de 120 Ω) | Lectura de 120 Ω indica terminación abierta y genera reflexiones |
| Ancho de banda del osciloscopio | Mínimo 100 MHz | Aparatos de 20 MHz atenúan flancos de subida inferiores a 40 ns |
| Frecuencia de muestreo en tiempo real | ≥ 500 MS/s (recomendado 1 GS/s) | Muestreo insuficientefalsea la pendiente en pulsos de 200 ns |
| Tensión diferencial (estado dominante) | Vdiff ≈ 2,0 V (CAN_H 3,5 V / CAN_L 1,5 V) | Amplitud < 1,5 V provoca errores de lectura lógica en el receptor |
| Longitud máxima de derivación (stub) | Máximo 0,3 m a 2 Mbps (0 m a 5 Mbps) | Ramas largas provocan ringing destructivo que corrompe el CRC |
Configuración de dos canales con función matemática CH1 - CH2
Para obtener la señal diferencial con dos canales, se conecta el Canal 1 a CAN High y el Canal 2 a CAN Low fijando ambas masas a un punto sólido del chasis. Al activar la operación matemática CH1 menos CH2, la traza resultante muestra el nivel dominante nominal de 2,0 V sin perturbaciones externas.
Esta técnica aprovecha el principio de cancelación simétrica. Cualquier interferencia electromagnética captada por el mazo de cables afecta a los dos conductores con idéntica amplitud y polaridad. Al realizar la resta matemática de los dos canales analógicos en el osciloscopio, el ruido común desaparece de la pantalla. Queda al descubierto la verdadera tensión diferencial que excita los transceptores receptores.
Riesgos de conectar la pinza de masa directamente a la línea
Colocar la pinza de masa de una sonda estándar directamente sobre CAN Low provoca un cortocircuito inmediato a tierra a través del chasis del equipo de medición. Esta derivación bloquea toda la comunicación del bus y puede quemar los transceptores integrados en las centralitas interconectadas.
Muchos osciloscopios de taller conectados a la red eléctrica comparten la referencia de tierra con la toma de corriente. Si la pinza de cocodrilo toca CAN Low, la línea queda derivada a cero voltios de forma permanente. En el mejor de los escenarios, la red entra en modo de fallo transitorio. En el peor, la sobrecorriente destruye la etapa física de la unidad emisora.
Análisis de integridad de señal ante fallos de ringing y terminación
Los fallos intermitentes con códigos U0100 surgen con frecuencia por desajustes de impedancia que deforman únicamente la fase rápida de datos y pasan inadvertidos en el arbitraje. En esa ventana acelerada, las pérdidas de adaptación generan reflexiones que alteran los umbrales lógicos de conmutación.
Una red CAN FD supera sin problemas la fase de identificación a 500 kbps incluso si la topología está degradada. Los tiempos de bit en esa etapa son lo bastante holgados para que la señal se estabilice antes del punto de lectura. Al elevar la cadencia de envío, las reflexiones no tienen margen temporal para amortiguarse. Los módulos receptores no consiguen muestrear los bits en el instante exacto y generan tramas de error que el escáner solo reporta como ausencias de comunicación generalizadas.
Comprobación estática y dinámica de la impedancia de 60 ohmios
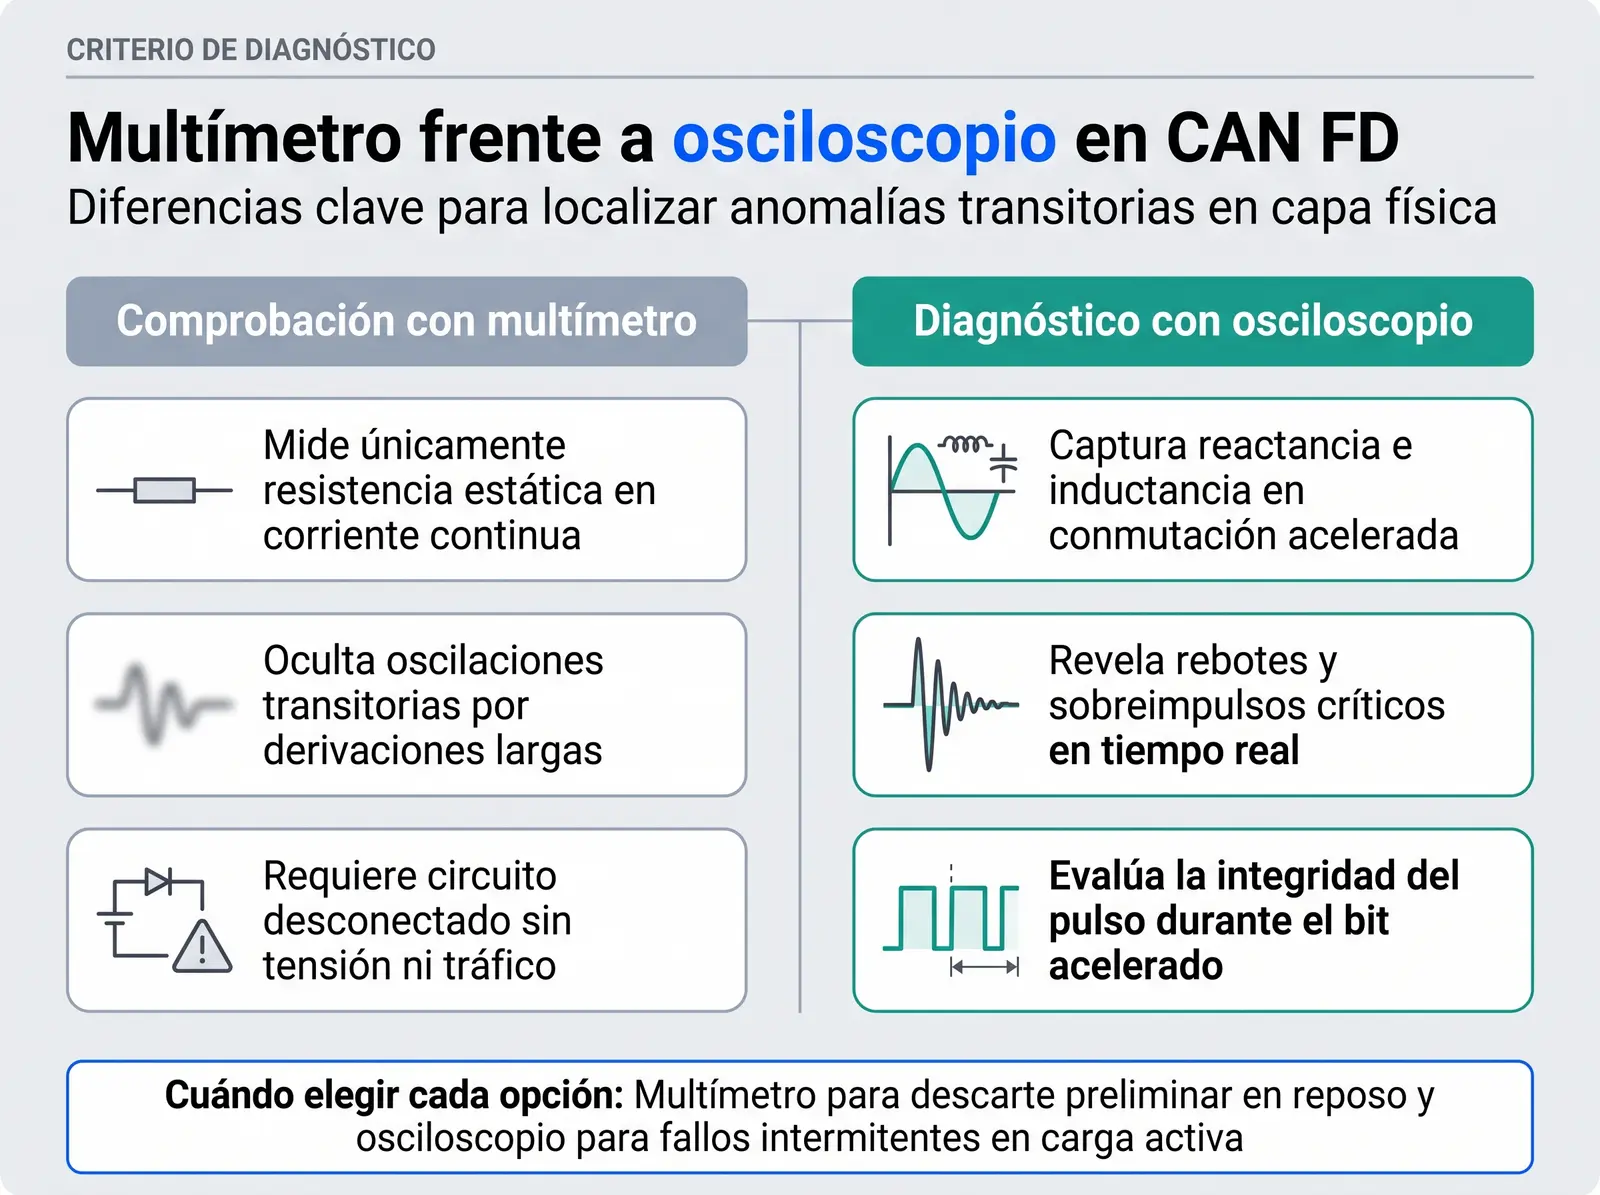
La comprobación estática del bus exige medir con el vehículo sin contacto y la batería desacoplada, debiendo registrar una resistencia equivalente de 60 ohmios en reposo por sus dos terminaciones en paralelo. Si el multímetro marca 120 ohmios hay una resistencia abierta, aunque esta prueba estática no revela problemas de inductancia dinámica.
La topología del bus sitúa dos resistencias de 120 ohmios en los extremos físicos de la línea troncal. Aunque el multímetro certifique los 60 ohmios teóricos en corriente continua, un daño en el trenzado altera la reactancia a altas frecuencias. Por este motivo resulta imprescindible evaluar la respuesta dinámica mediante osciloscopio, ya que un choque inductivo o un conector corroído pasan desapercibidos ante una medición estática convencional.
Oscilaciones de ringing causadas por derivaciones excesivas
Las ramas o derivaciones que superan los 0,3 metros y los aplastamientos del par trenzado de 120 ohmios provocan oscilaciones parásitas conocidas como ringing. Estas fluctuaciones cruzan el umbral de detección del transceptor, disparan errores de tipo Stuff o CRC y degradan la centralita al estado Error Passive.
El ringing se manifiesta en pantalla como un rebote amortiguado de alta frecuencia tras cada flanco de conmutación. Si la amplitud de esa onda residual sobrepasa la zona de indeterminación lógica durante el punto de muestreo interno, el receptor confunde un bit recesivo con uno dominante. El nodo interpreta un fallo de relleno o un error de comprobación, lo que obliga a la centralita a desconectarse temporalmente del tráfico para proteger el funcionamiento global del sistema.
Configuración del disparo para congelar la fase rápida de datos
Congelar la fase rápida en pantalla requiere ajustar el disparo del osciloscopio por ancho de pulso por debajo de 250 nanosegundos o mediante sincronización por protocolo CAN FD. Esta configuración aísla las tramas posteriores al bit BRS y permite inspeccionar visualmente campos de datos y confirmaciones ACK.
El disparo estándar por flanco resulta ineficaz en este protocolo porque suele sincronizarse con los pulsos anchos de la fase de arbitraje, dejando la fase rápida como un barrido difuso. Al configurar un disparo avanzado por ancho de pulso estrecho, el osciloscopio ignora las transiciones lentas de 500 kbps y detiene la base de tiempos cuando ingresan los paquetes acelerados de 2 o 5 Mbps.
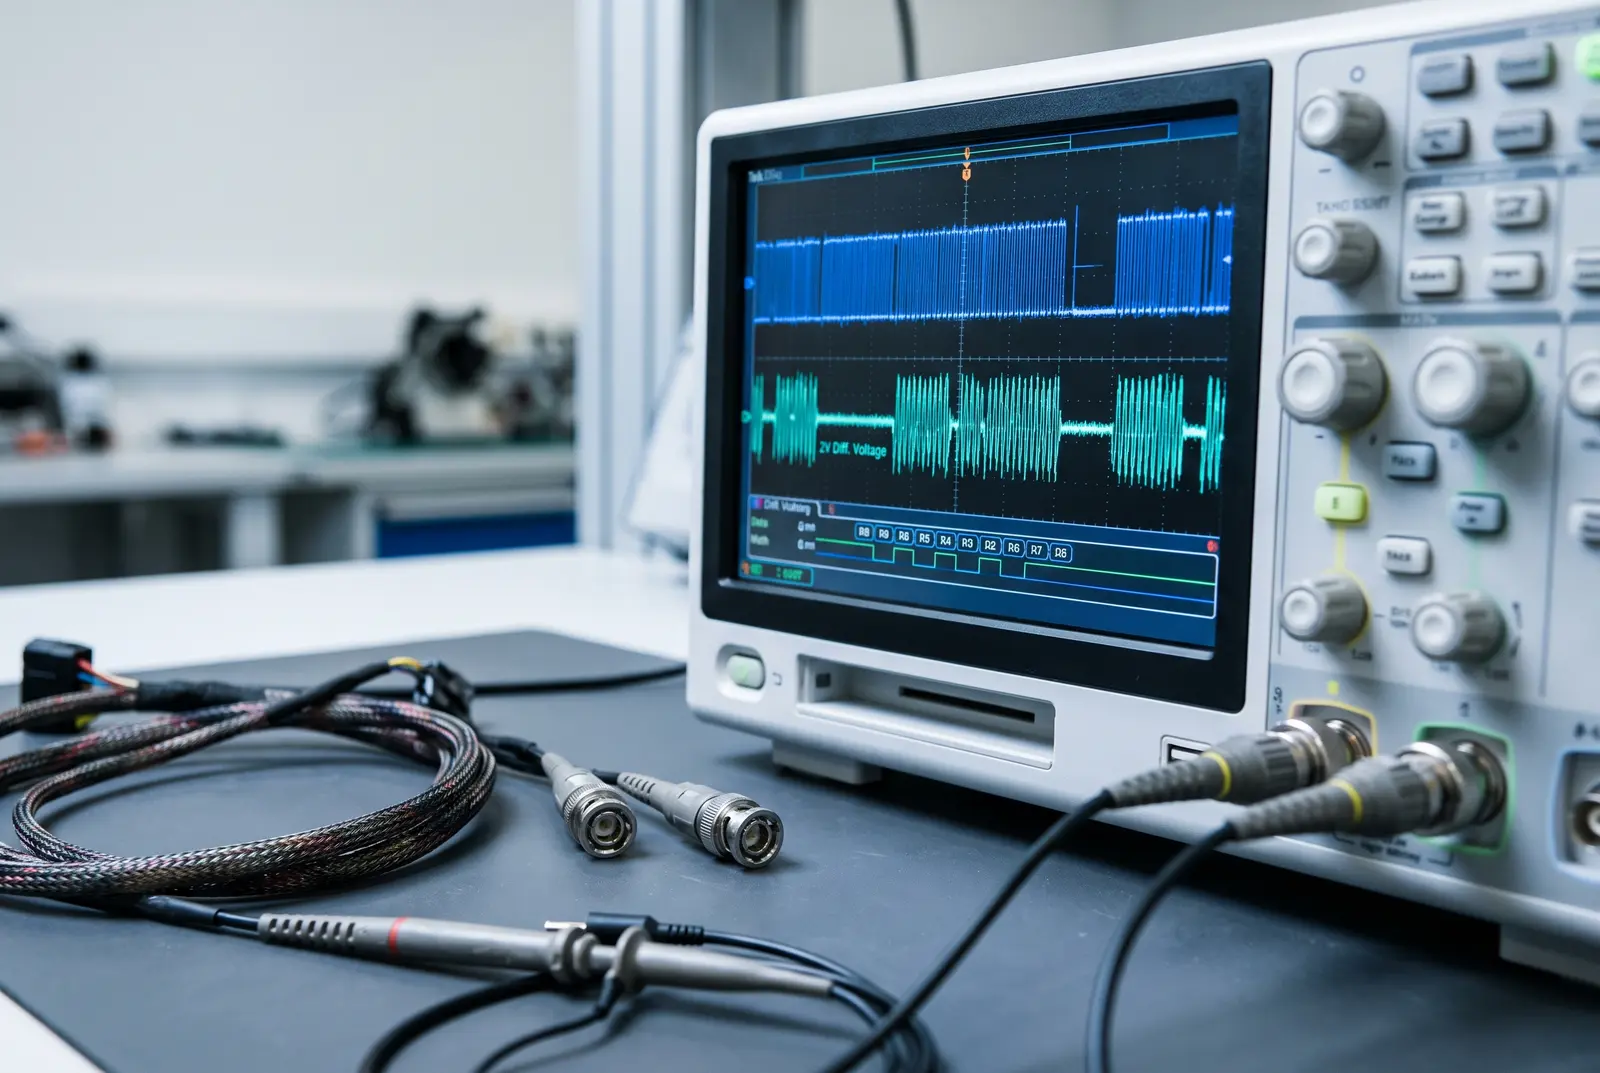
Una vez estabilizada la forma de onda, la decodificación en pantalla permite contrastar la integridad física de cada bit con el paquete decodificado. El técnico detecta si una caída transitoria de tensión coincide con el bit de confirmación o con la secuencia CRC. De esta manera, se localiza el origen físico de la pérdida de paquetes sin depender de los retardos de refresco del conector OBD.
Aislar averías intermitentes en buses multiplexados de alta velocidad requiere rigor metodológico y equipos adaptados a las exigencias temporales del protocolo. La inspección visual de la forma de onda mediante captura matemática permite identificar anomalías de impedancia en la línea física que ningún analizador genérico u osciloscopio de prestaciones limitadas puede desenmascarar.
A la hora de equipar el puesto de trabajo para afrontar la electrónica automotriz moderna, saber exactamente qué osciloscopio comprar garantiza disponer de la memoria de muestreo, los filtros de ruido y el ancho de banda necesarios para evaluar la integridad de la señal sin distorsiones instrumentales. Disponer del instrumental adecuado transforma horas de pruebas infructuosas en una localización certera de fallos eléctricos en cualquier módulo de control.
Osciloscopios recomendados para diagnóstico de redes CAN y CAN FD
Para capturar la transición del bit BRS hasta 2-5 Mbps sin atenuar los flancos diferenciales de CAN_H y CAN_L, conviene emplear osciloscopios para automoción o equipos digitales de banco con al menos 100 MHz de ancho de banda y memoria profunda:
| Modelo exacto | Formato | Ancho de banda / Muestreo | Aplicación en bus CAN / CAN FD | Oferta |
|---|---|---|---|---|
| Tablet táctil portátil | 110 MHz / 250 MSa/s (8 Mpts) | Diagnóstico autónomo en taller de tramas CAN_H / CAN_L con batería integrada | VER MEJOR PRECIO | |
| Banco DSO con decodificador | 100 MHz / 1 GSa/s (8 Mpts) | Decodificación serie CAN/LIN en hardware y análisis de bit BRS en ECU de banco | VER MEJOR PRECIO | |
| Banco DSO de 4 canales | 50 MHz / 1 GSa/s (24 Mpts) | Correlación simultánea de CAN_H, CAN_L, alimentación de transceptor y señal de wake-up | VER MEJOR PRECIO |


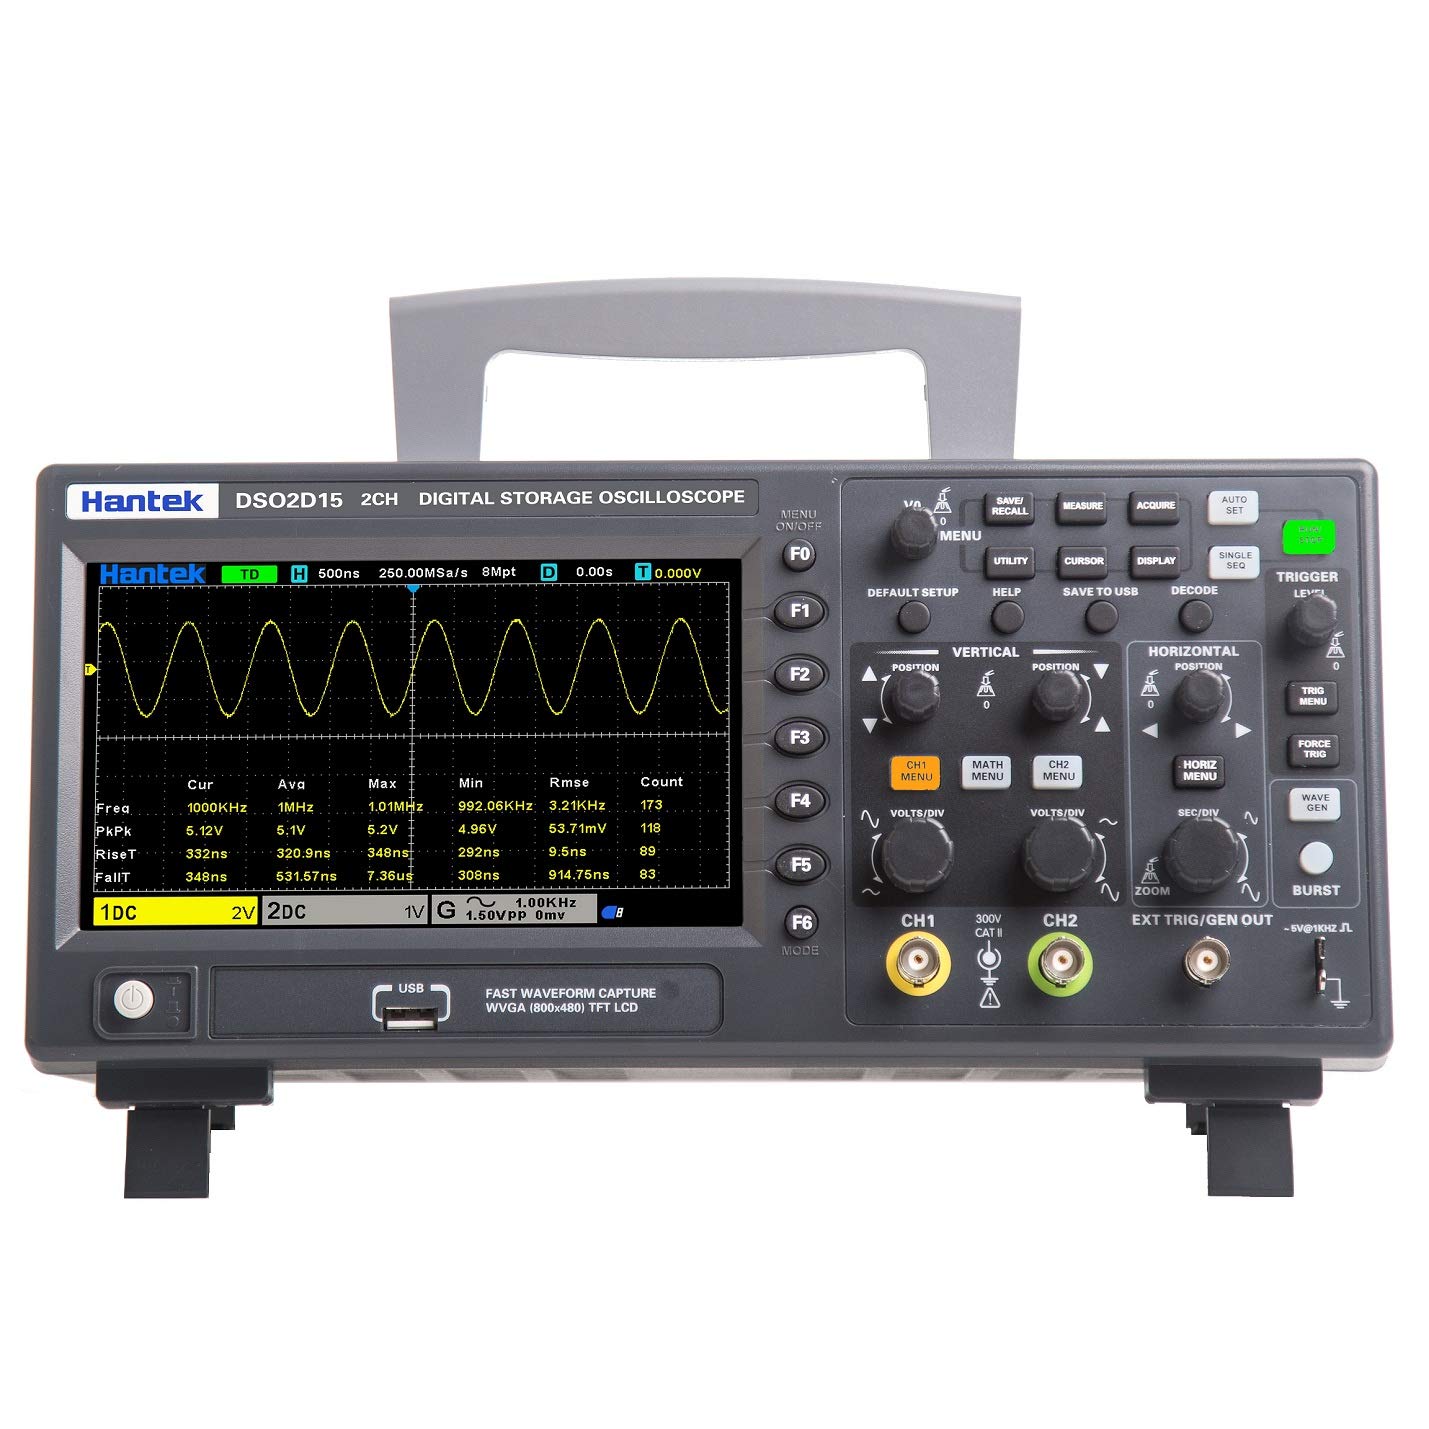
- 150 MHz de ancho de banda en 2 canales con 1 GSa/s de muestreo y 8 Mpts de memoria de captura.
- Generador de funciones arbitrarias AWG integrado de 1 canal hasta 25 MHz (12 bits, 200 MSa/s).
- Decodificación de protocolos serie I2C, SPI, UART, CAN y LIN para laboratorio y automoción.
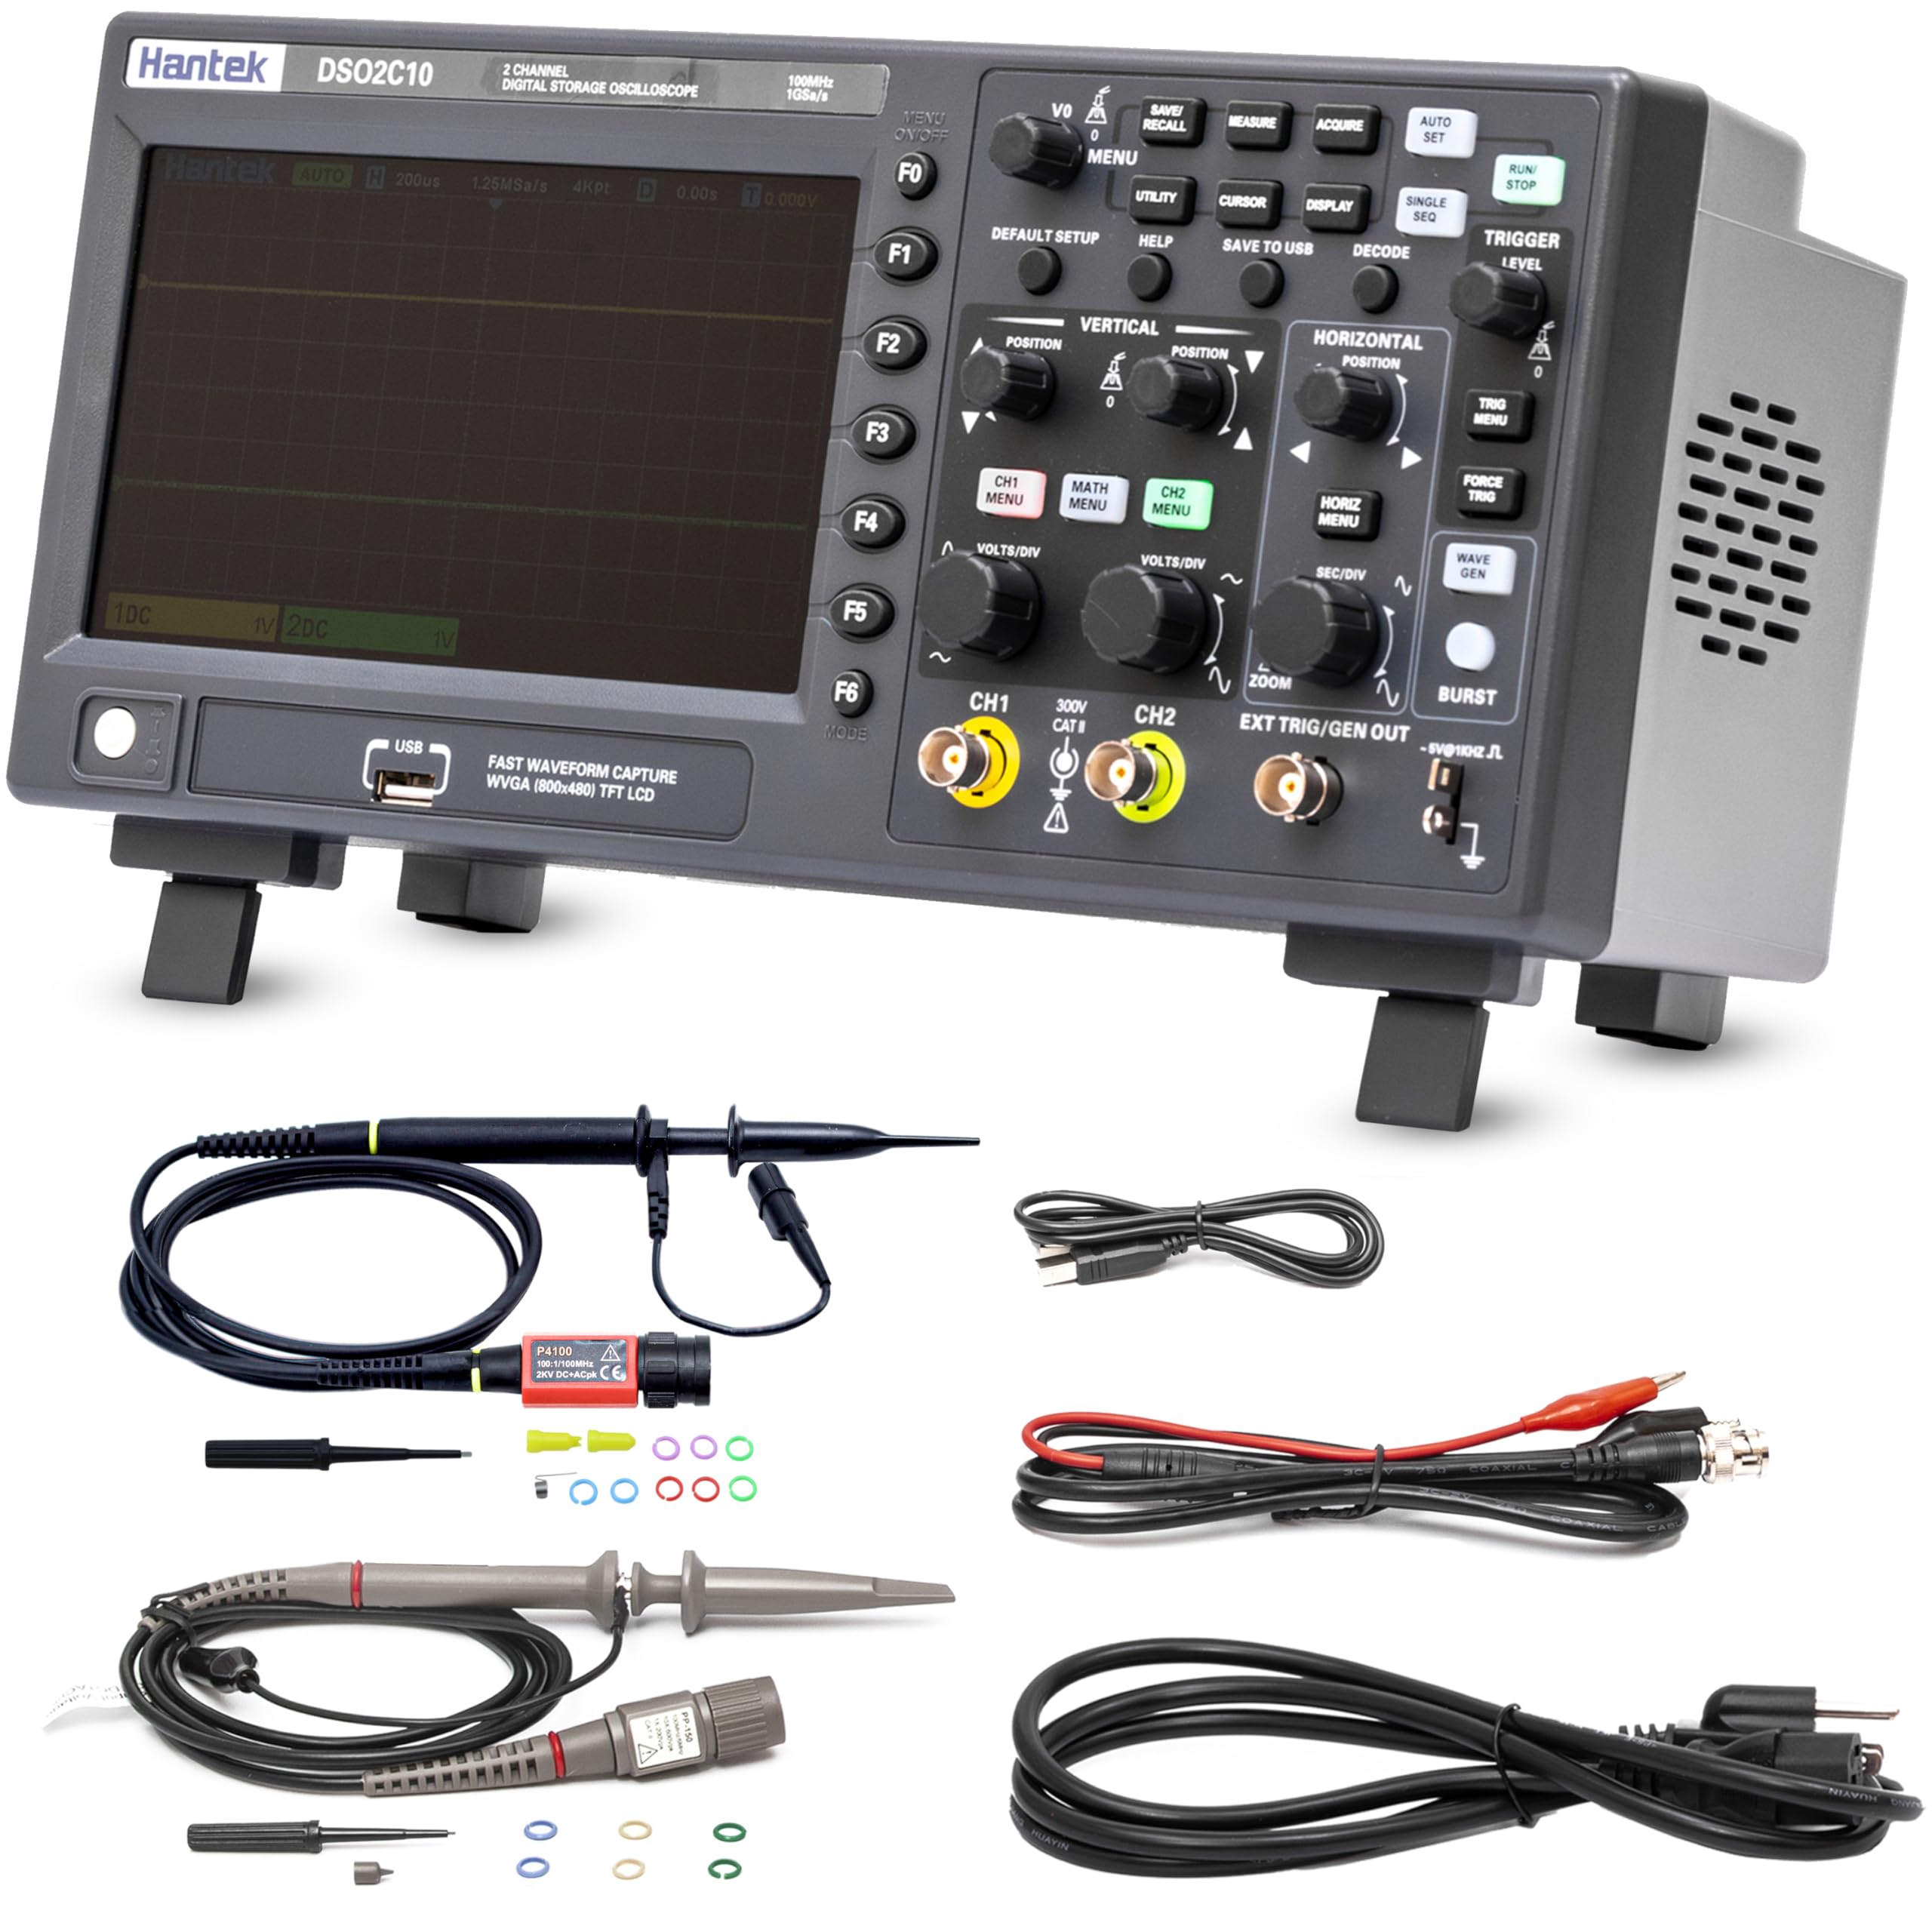
- Plataforma renovada Hantek DSO2000 con 100 MHz de ancho de banda y 8 Mpts de memoria profunda.
- Decodificación de buses serie (UART, LIN, CAN, SPI, I2C) y voltímetro digital DVM de 5 dígitos.
- Sensibilidad vertical de 2 mV/div a 10 V/div y 32 mediciones automáticas con estadística.
Si trabajas habitualmente con sensores e inyectores del vehículo, revisa también nuestra guía sobre cómo medir bobinas e inyectores con osciloscopio automotriz y el análisis de diagnóstico de buses I2C y SPI.