En este tutorial profundizamos en el protocolo de comunicación I2C.
En esta guía técnica analizamos a fondo el funcionamiento del bus de comunicación I2C, su arquitectura eléctrica y cómo resolver problemas de señal en proyectos con microcontroladores:
- Asignación de pines y hardware: cómo conectar SDA y SCL en placas Arduino Uno, Nano, Mega, ESP8266 (NodeMCU) y ESP32.
- Capa física y diseño eléctrico: dimensionamiento de resistencias pull-up y adaptación de niveles entre 5 V y 3,3 V.
- Diagnóstico con osciloscopio: medición de tiempos de subida, detección de condiciones START/STOP y decodificación de tramas digitales.
- Escáner de direcciones HEX y multiplexores: detección automática de periféricos y uso del expansor PCF8574.
La comunicación I2C es uno de los tres posibles protocolos de comunicación, el Arduino / ESP8266 puede comunicarse con otros dispositivos como pantallas OLED, sensores de presión barométrica, etc. Los otros dos protocolos de comunicación son SPI y UART.
I2C significa Inter-Integrated Circuit fue inventado en 1982 por Philips Semiconductor, ahora NXP Semiconductors.
I2C tiene varias características que también se comparan en la siguiente tabla:
- Sincrónico: La salida de los bits se sincroniza en el muestreo de los bits mediante una señal de reloj compartida entre el maestro y el esclavo.
- Multi-maestro: puede tener varios maestros controlando uno o más esclavos.
- Multi-esclavo: puede conectar múltiples ráfagas a un solo maestro como SPI.
- Paquete conmutado: los datos transferidos se agrupan en paquetes / mensajes, que constan de un encabezado y una carga útil.
- Unipolar: los datos se transfieren por un solo cable.
- Conexión en serie: los datos se transfieren bit a bit a lo largo de un solo cable
| Descripción | I2C | SPI | UART | |
|---|---|---|---|---|
| Inventado por | 1982 por Philips Semiconductor | 1970 por Motorola | 1960 por Gordon Bell en Digital Equipment Corporation | |
| Transferencia de datos síncrona | Se necesita una línea de reloj para sincronizar la comunicación | Verdadero | Verdadero | Falso |
| Transferencia de datos asíncrona | En lugar de una señal de reloj, el propio flujo continuo de datos (data stream) contiene señales de inicio y de parada | False | False | True |
| Rendimiento | 10 kbps a 1 Mbps (hasta 3,4 Mbps en High-Speed) | Hasta 10 Mbps o más (depende del reloj SPI) | Típico 9.600 a 115.200 baudios (máx. ~1-2 Mbps) | |
| El esclavo necesita una dirección única | Verdadero | Falso | Falso | |
| Número de pines necesarios | 2 | 4 | 2 | |
| Protocolo de comprobación de errores | Verdadero | Falso | Verdadero | |
| Multi-maestro | Puede tener varios maestros que controlen uno o varios esclavos | Verdadero | Falso | Falso |
| Multi-esclavo | Puede conectar varias salves a un solo maestro | Verdadero | Verdadero | Falso |
| Conmutación de paquetes | Los datos transferidos se agrupan en paquetes/mensajes, compuestos por una cabecera y una carga útil | Verdadero | Falso | Falso |
| Single-ended | Los datos se transfieren por un solo cable | True Datos en serie (SDA) | Falso Master in Slave Out (MISO) Master Out Slave In (MOSI) | False |
| Conexión serie | Los datos se transfieren bit a bit a lo largo de un solo cable | Verdadero | Verdadero | Verdadero |
Diseño de referencia I2C con diagrama de tiempos
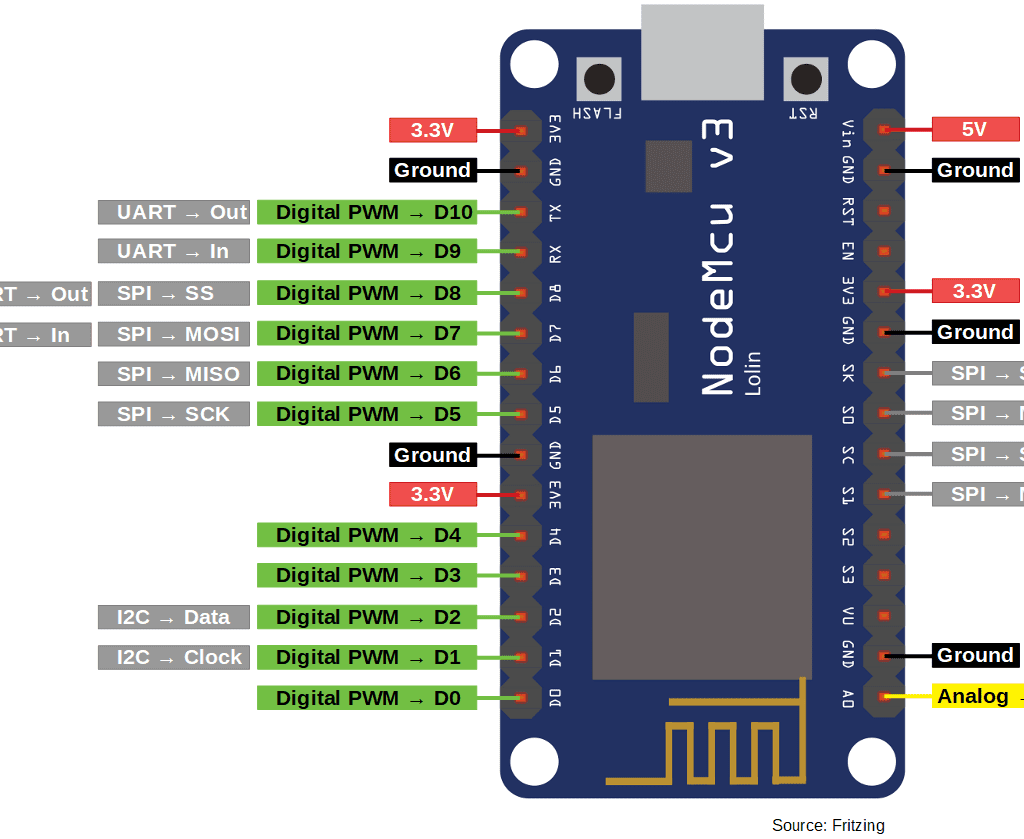
En su Arduino / ESP8266, encontrará dos GPIO (SDA y SCL) para la comunicación I2C. Si no está seguro de encontrar los pines coincidentes, consulte las siguientes imágenes o para obtener el pinout completo, puede verificar los siguientes elementos:
- Pinout ESP8266
- Pinout Arduino Nano
- Pinout Arduino Uno
- Pinout Arduino Mega
ESP8266 (NodeMCU)
SDA: D2 (I2C -> Datos)
SCL: D1 (I2C -> Reloj)
Arduino Nano
SDA: A4
SCL: A5

Arduino Uno
SDA: PIN18
SCL: PIN19
(sin etiqueta en la parte frontal de la PCB, solo visible desde el lateral)

Arduino Mega
SDA: PIN20
SCL: PIN21
(sin etiqueta en la parte frontal de la PCB, solo visible desde el lateral)

Los dos pines que necesita para la comunicación I2C son los siguientes:
- SDA (Serial Data): conexión entre maestro y esclavo para enviar y recibir datos.
- SCL (Serial Clock): comparte la señal del reloj entre el maestro y el esclavo, donde el maestro siempre controla la señal del reloj.

La línea de datos en serie y la línea de reloj en serie se activan con resistencias. Por lo tanto, cuando no hay transmisión de datos en el bus, SDA y SCL son ALTOS. Por qué se necesita resistencia, consulte la subsección “Capa física”. Los voltajes típicos son + 5V y + 3.3V y los dispositivos pueden comunicarse a 100kHz o 400kHz.
Todos los dispositivos I2C están conectados al bus con un colector abierto o clavijas de drenaje abiertas para tirar de la línea BAJA. La comunicación entre el maestro y el esclavo se produce al cambiar las líneas tirando de LOW y soltando HIGH. Los bits también se sincronizan en los bordes descendentes del reloj.
Puede haber cuatro posibles modos de operación para un dispositivo de bus dado, aunque la mayoría de los dispositivos solo usan una función y sus dos modos:
- transmisión maestra: el nodo maestro envía datos a un esclavo,
- recepción maestra: el nodo maestro recibe datos de un esclavo,
- transmisión esclava: el nodo esclavo envía datos al maestro,
- recepción de esclavos: el nodo esclavo recibe datos del maestro.
Protocolo de mensajes I2C
El protocolo de mensajes I2C se divide bit a bit en secciones fijas. En la siguiente parte del artículo, analizaremos más de cerca las seis secciones diferentes del protocolo.

- Condición inicial: SDA: ALTA → BAJA cuando SCL es ALTA
- Condición de parada: SDA: BAJA → ALTA cuando SCL es ALTA
Las condiciones de inicio y parada son las únicas dos veces en toda la comunicación I2C, donde la línea SDA cambia cuando la línea SCL es ALTA. En todas las demás condiciones, la línea SDA solo cambia de estado cuando la línea SCL es BAJA.
- Trama de dirección: la trama de dirección es una secuencia de 7 o 10 bits para identificar a cada esclavo del maestro. El identificador es único en todos los esclavos. Cada esclavo compara la dirección enviada por el maestro con su propia dirección. Si la dirección coincide, devuelve un ACK → 0 bit al maestro. Si la dirección no coincide, el esclavo no hace nada y la línea SDA permanece alta.
- Bit de lectura / escritura
- Escritura: el maestro envía datos al esclavo: 0
- Leer: el maestro solicita datos al esclavo: 1
- Bit ACK / NACK. Si una trama de dirección o trama de datos se ha recibido con éxito, se devuelve un bit ACK → 0 al remitente desde el dispositivo receptor.
- Trama de datos: una vez que el maestro detecta el bit ACK del esclavo, la primera trama de datos está lista para ser enviada. La trama de datos siempre tiene una longitud de 8 bits y va seguida de un bit ACK / NACK para verificar que la trama se recibió correctamente. El maestro continuará generando pulsos de reloj a intervalos regulares.
Debido a que después de cada trama de datos se transfiere un bit ACK / NACK, el protocolo de comunicación I2C tiene una sobrecarga de datos.
Comunicación de escritura I2C

Comunicación de lectura I2C

Condición de inicio repetida (Repeated Start)

Es posible que el maestro intercambie varios mensajes a la vez, sin permitir que otro dispositivo maestro tome el control del bus. Por lo tanto, una condición de inicio repetida se define de la siguiente manera:
- SCL 0 → 0
- SDA 0 → 1
- SCL 0 → 1
- SDA 1 → 0
Tenga en cuenta que no hubo ninguna condición de parada.
Estiramiento del reloj (Clock Stretching)
En algunos casos, la velocidad de datos del maestro excederá la capacidad de los esclavos para proporcionar los datos solicitados. Por lo tanto, el esclavo puede mantener presionada la línea SCL después de que el maestro libera la línea SCL. El maestro esperará hasta que el esclavo libere la línea de clic antes de pasar al siguiente cuadro.
Capa física y características eléctricas
- Incompatibilidad de niveles 5 V vs. 3,3 V: Los pines GPIO del ESP8266 y ESP32 no toleran 5 V. Si conectas una placa Arduino Uno o módulos con pull-ups a 5 V directamente a un microcontrolador de 3,3 V, dañarás irreversiblemente las compuertas de entrada. Emplea siempre un convertidor de nivel lógico bidireccional basado en MOSFETs (ej. BSS138).
- Cálculo de resistencias pull-up según la capacidad del bus: La norma oficial I2C fija una capacidad de línea máxima de Cb ≤ 400 pF. El tiempo de subida de la señal debe cumplir tr ≤ 1.000 ns (100 kHz) o tr ≤ 300 ns (400 kHz). Si la resistencia es demasiado alta (>10 kΩ), los flancos se redondean en rampa exponencial impidiendo el reconocimiento de niveles; si es inferior a 1 kΩ, el chip no podrá bajar la tensión a VOL < 0,4 V. El valor de compromiso recomendado se sitúa entre 2,2 kΩ y 4,7 kΩ.
- Trampa de módulos con pull-ups en paralelo: Múltiples módulos en el mismo bus (RTC, OLED, barómetro) suelen integrar sus propias resistencias de 4,7 kΩ a VCC. Con 3 o 4 periféricos, la resistencia equivalente cae por debajo de 1,2 kΩ, sobrecargando los transistores de drenador abierto. Mide la resistencia entre SDA/SCL y VCC con el circuito desenergizado para verificar que no baje de 1,8 kΩ.
A diferencia de las conexiones UART o SPI, los controladores de bus I2C son de colector/drenador abierto (open-drain), lo que significa que pueden tirar de la línea de señal correspondiente hacia abajo, pero no pueden llevarla al nivel alto. Por lo tanto, no puede haber comunicación cuando un dispositivo intenta impulsar la línea mientras otro intenta apagarla. Esta arquitectura evita errores de comunicación.
Pero, ¿cómo es posible elevar la línea de señal? Cada línea de señal tiene una resistencia pull-up para restaurar la señal alta cuando ningún dispositivo afirma la línea baja.
Una regla general para elegir una resistencia es 4.7 kΩ. Cuantos más dispositivos estén conectados a la comunicación I2C, menor debe ser la resistencia.
I2C permite flexibilidad en la conexión de dispositivos con diferentes voltajes de E / S. Para una placa Arduino con un nivel de voltaje de 5 V como maestro, un esclavo de 3.3 V funcionará sin problemas. Pero si el voltaje del esclavo será inferior a 3,3 V, por ejemplo 2,5 V, existe la posibilidad de comprar una placa de cambio de nivel I2C.
Modos de velocidad I2C
- Modo de baja velocidad: 10 kbit / s
- Modo estándar: 100 kbit / s
- Modo rápido: 400 kbit / s
- Modo rápido más: 1 Mbps
- Modo de alta velocidad: 3,4 Mbps
- Modo ultrarrápido: 5 Mbps
Ventajas y desventajas de la comunicación I2C
Ventajas
- Solo usa dos cables
- Admite múltiples maestros y múltiples esclavos
- Protocolo bien conocido y ampliamente utilizado
Desventajas
- Velocidad de transferencia de datos más lenta que SPI
- El tamaño de la trama de datos está limitado a 8 bits.
Ejemplos de I2C
La siguiente tabla le brinda una descripción general de todos los componentes y partes que utilicé para este tutorial.
Pines I2C en Arduino Uno, Nano, Mega, ESP8266 y ESP32
Para conectar cualquier sensor o periférico I2C (como una pantalla OLED, acelerómetro o barómetro), es imprescindible identificar los pines de bus de tu placa. A continuación se detallan las conexiones estándar y niveles de tensión recomendados:
| Microcontrolador | Línea SDA (Datos) | Línea SCL (Reloj) | Nivel Lógico | Características y Pull-Ups |
|---|---|---|---|---|
| Arduino Uno / Nano | A4 / SDA dedicado | A5 / SCL dedicado | 5 V | Requiere pull-ups externas (2,2 kΩ a 4,7 kΩ) a 5 V. |
| Arduino Mega 2560 | Pin 20 (SDA) | Pin 21 (SCL) | 5 V | Incluye resistencias pull-up de 10 kΩ ya soldadas en placa. |
| ESP8266 (NodeMCU / D1) | D2 (GPIO 4) | D1 (GPIO 5) | 3,3 V (No tolerante a 5 V) | Bus I2C por software (bit-banging rápido en SDK). |
| ESP32 (WROOM-32) | GPIO 21 (por defecto) | GPIO 22 (por defecto) | 3,3 V (No tolerante a 5 V) | Hardware I2C dual (Wire y Wire1), remapeable a cualquier GPIO. |
En la siguiente sección, dejamos atrás la teoría y miramos ejemplos prácticos. Antes de que podamos controlar un dispositivo I2C, primero debemos saber su dirección HEX. Por lo tanto, nuestro primer ejemplo será un escáner de direcciones I2C HEX. Después de averiguar la dirección HEX de la pantalla LCD I2C, controlaremos la pantalla en consecuencia para enviar mensajes desde Arduino o NodeMCU a través de I2C a la pantalla LCD.
Las siguientes imágenes muestran la conexión entre Arduino Uno en el lado izquierdo y NodeMCU en el lado derecho con la pantalla LCD I2C.

Arduino Uno
GND
5V
PIN18
PIN19
Pantalla LCD I2C
GND
VCC
SDA
SLC

NodeMCU
GND
VINO
D2
D1
Pantalla LCD I2C
GND
VCC
SDA
SLC
¿Cómo encontrar la dirección HEX?
#include "Wire.h"

void setup(){
  Serial.begin(115200);
  while(!Serial){} // Waiting for serial connection

  Serial.println();
  Serial.println("Start I2C scanner ...");
  Serial.print("rn");
  byte count = 0;

  Wire.begin();
  for (byte i = 8; i < 120; i++)
  {
    Wire.beginTransmission(i);
    if (Wire.endTransmission() == 0)
      {
      Serial.print("Found I2C Device: ");
      Serial.print(" (0x");
      Serial.print(i, HEX);
      Serial.println(")");
      count++;
      delay(1);
      }
  }
  Serial.print("rn");
  Serial.println("Finish I2C scanner");
  Serial.print("Found ");
  Serial.print(count, HEX);
  Serial.println(" Device(s).");
}

void loop() {}
La biblioteca «Wire.h» permite que el microcontrolador se comunique con dispositivos I2C. Por lo tanto, esta biblioteca es esencial siempre que desee utilizar la comunicación I2C.
Este boceto solo usa la función de configuración, ya que solo queremos escanear una vez todos los dispositivos conectados. Primero establecemos la velocidad en baudios en 115200 y memorizaremos para establecer la velocidad en baudios del monitor en serie en el mismo valor. Luego esperamos a que se establezca la conexión serial para poder escanear los dispositivos. Después de configurar algunas impresiones nuevas en el monitor de serie, establecemos un número de variable en cero. La variable se incrementará cuando encontremos un dispositivo I2C y por lo tanto corresponde a la suma de los dispositivos I2C conectados.
Con Wire.begin (), el microcontrolador se une al bus I2C como maestro o esclavo. Si no se proporciona una dirección en la función, como Wire.begin (dirección), el dispositivo se unirá como maestro como queramos. Para escanear todas las posibles direcciones I2C HEX, usamos un bucle for. Para iniciar la transmisión al posible esclavo I2C, usamos la función Wire.beginTransmission (dirección). Si hay un esclavo I2C válido, obtenemos un 0 al finalizar la transmisión al esclavo a través de Wire.endTransmission (). Imprimimos la dirección HEX del dispositivo conectado en el monitor en serie. Además, si encontramos un dispositivo I2C, aumentamos el contador en 1 y usamos un pequeño retraso antes de intentar conectarnos al siguiente dispositivo.
Al final del script, imprimimos el número total de dispositivos I2C encontrados. No usamos la función de bucle.
Si miramos el monitor de serie, el resultado es el siguiente

Encontramos la pantalla LCD I2C conectada con dirección HEX 0x27. Necesitaremos esta dirección para nuestro próximo ejemplo.
Controlar una pantalla LCD
Con el escáner I2C HEX, descubrimos que la dirección HEX de la pantalla LCD es 0x27. Ahora podemos programar el script para comunicarse con la pantalla LCD. Para este boceto, necesitamos la biblioteca LiquidCrystal_I2C. También hay un artículo separado en la pantalla LCD con información técnica más detallada.
#include "Wire.h"
#include "LiquidCrystal_I2C.h"

// set the LCD address to 0x27 for a 16 chars and 2 line display
LiquidCrystal_I2C lcd(0x27, 20, 4);

void setup()
{
  lcd.init();

  lcd.backlight();
  lcd.setCursor(1, 0);
  lcd.print("This is");
  lcd.setCursor(1, 1);
  lcd.print("ElOsciloscopio");
}

void loop(){}
Primero, debemos incluir la biblioteca Wire que conocemos por el código del escáner I2C HEX y la nueva biblioteca LiquidCrystal_I2C que toma el enorme trabajo de proporcionarnos una interfaz fácil de usar para la pantalla LCD.
Necesitamos establecer la dirección HEX de nuestra pantalla y qué pantalla estamos usando como 16 × 2 o 20 × 4. Estoy usando la pantalla de 20 × 4 en este ejemplo.
En la función de configuración, usamos lcd.init () para inicializar la conexión entre el microcontrolador y la pantalla. Después de la inicialización, necesitamos encender la luz de fondo con lcd.backlight ().
Una vez configurada la pantalla, podemos colocar el cursor en la posición (columna = 1, fila = 0) y escribir nuestra primera parte del texto. Luego colocamos el cursor en la siguiente línea y escribimos el resto de la cadena.

Multiplexor I2C
¿Si desea conectar muchos sensores a su Arduino y su conexión I2C normal está llegando a un límite? Quizás los sensores tengan la misma dirección I2C. La solución a su problema es la extensión PCF8574 1 a 8 I2C. El Breakout PCF8574 permite la comunicación con varios dispositivos I2C que tienen la misma dirección, lo que facilita su interfaz. El PCF8574 es un módulo de expansión I2C de ocho canales que permite controlar ocho dispositivos I2C separados mediante un único bus I2C de host.

El PCF8574 es un módulo de expansión de entrada / salida (E / S) de 8 bits para el bus bidireccional de dos líneas (I2C) y está diseñado para voltajes operativos entre 2,5 V y 6 V.
El PCF8574 está conectado al Arduino de la siguiente manera:
VCC -> 5 V
GND -> GND
SDA -> PIN18
SCL -> PIN19
P0 a P7 son los puertos de E/S cuasibidireccionales del integrado con transistores de salida internos. Aquí conecta sus dispositivos I2C al PCF8574. Hemos conectado el LED a P0.
A0… A2 son entradas de dirección para el propio PCF8574. No los necesitamos y por lo tanto los conectamos con GND.
Haga clic en aquí, si desea consultar la ficha técnica completa del PCF8574.

El código del programa para el control del escáner y del dispositivo es el mismo que el anterior.
Si desea saber cómo reducir la cantidad de pines de entrada para un teclado de 8 a solo 2 pines I2C, utilizando el multiplexor I2C, visite el tutorial de teclado para Arduino, ESP32 y ESP8266.
Diagnóstico del Bus I2C con Osciloscopio: Análisis de Flancos y Tramas
El bus I2C es sumamente sensible a la degradación analógica provocada por cables largos, exceso de módulos o cables Dupont sueltos en protoboard. Cuando un sensor no responde o el escáner I2C se bloquea de forma aleatoria, el osciloscopio digital es la única herramienta capaz de revelar si el fallo es de nivel físico o de protocolo.
1. Conexión de sondas y configuración del instrumento
- Canales duales: Conecta el Canal 1 (CH1) a la línea de reloj
SCLy el Canal 2 (CH2) a la línea de datosSDA. - Atenuación 10X: Configura ambas sondas en modo 10X. El modo 1X añade una capacidad parásita de 80-120 pF que distorsionará severamente la forma de onda del bus. En 10X, la capacidad de la sonda se reduce a solo 10-15 pF.
- Conexión de masa: Conecta las pinzas de cocodrilo de tierra a un punto GND sólido lo más próximo posible a los circuitos integrados, minimizando la inductancia de retorno.
- Escala horizontal y vertical: Ajusta la base de tiempos a 2 μs/div (para bus a 100 kHz) o 500 ns/div (para 400 kHz). En vertical, selecciona 1 V/div con acoplamiento DC.
2. Medición del tiempo de subida (τ = R × C)
Dado que el bus I2C utiliza salidas de drenador abierto, la bajada a 0 V es forzada activamente por un transistor MOSFET interno (flanco muy rápido, <20 ns), pero la subida a nivel alto depende exclusivamente de la carga pasiva a través de las resistencias pull-up y la capacidad distribuida de las pistas y cables (Cb):
- Mide con los cursores manuales del osciloscopio el tiempo que tarda la señal en pasar del 10% (0,3 VDD) al 90% (0,7 VDD).
- Criterio de aceptación: En Standard Mode (100 kHz), el tiempo de subida tr debe ser estrictamente inferior a 1.000 ns. En Fast Mode (400 kHz), no debe superar 300 ns.
- Si observas un flanco de subida en forma de aleta de tiburón redondeada que no llega al 100% de VDD antes del siguiente ciclo de reloj, el periférico no podrá muestrear el nivel alto con certeza: reduce el valor de las resistencias pull-up a 2,2 kΩ.
3. Detección de condiciones START, STOP y el bit ACK / NACK
El protocolo I2C establece reglas estrictas de temporización entre datos y reloj:
- Condición START: La línea
SDAcae de nivel ALTO a BAJO mientrasSCLpermanece en nivel ALTO. - Condición STOP: La línea
SDApasa de nivel BAJO a ALTO mientrasSCLpermanece en nivel ALTO. - Estabilidad de datos: Durante toda la fase de transferencia de datos,
SDAdebe permanecer completamente estable mientrasSCLesté en nivel ALTO. Si se produce cualquier perturbación o ruido sobreSDAconSCLalto, los esclavos interpretarán una condición errónea de START/STOP abortando la comunicación. - El 9º bit (Acknowledge): Tras enviar los 7 bits de dirección y el bit de lectura/escritura (R/W), el maestro libera
SDAdurante el noveno pulso de reloj. El esclavo seleccionado debe forzarSDAa nivel bajo (ACK, VOL < 0,4 V). Si en el noveno pulso la línea se queda en nivel alto (NACK), significa que el esclavo no está presente en esa dirección, está colgado o no recibe alimentación.
4. Decodificación de paquetes I2C en osciloscopios de laboratorio
Los osciloscopios digitales con función de decodificación de buses serie permiten leer directamente sobre la pantalla los bytes transmitidos en formato hexadecimal, identificando de un vistazo la dirección del chip, si se trata de una lectura o escritura, y el estado del bit de confirmación ACK:
| Modelo | Ancho de Banda | Canales | Tasa de Muestreo | Memoria | Decodificación Serie |
|---|---|---|---|---|---|
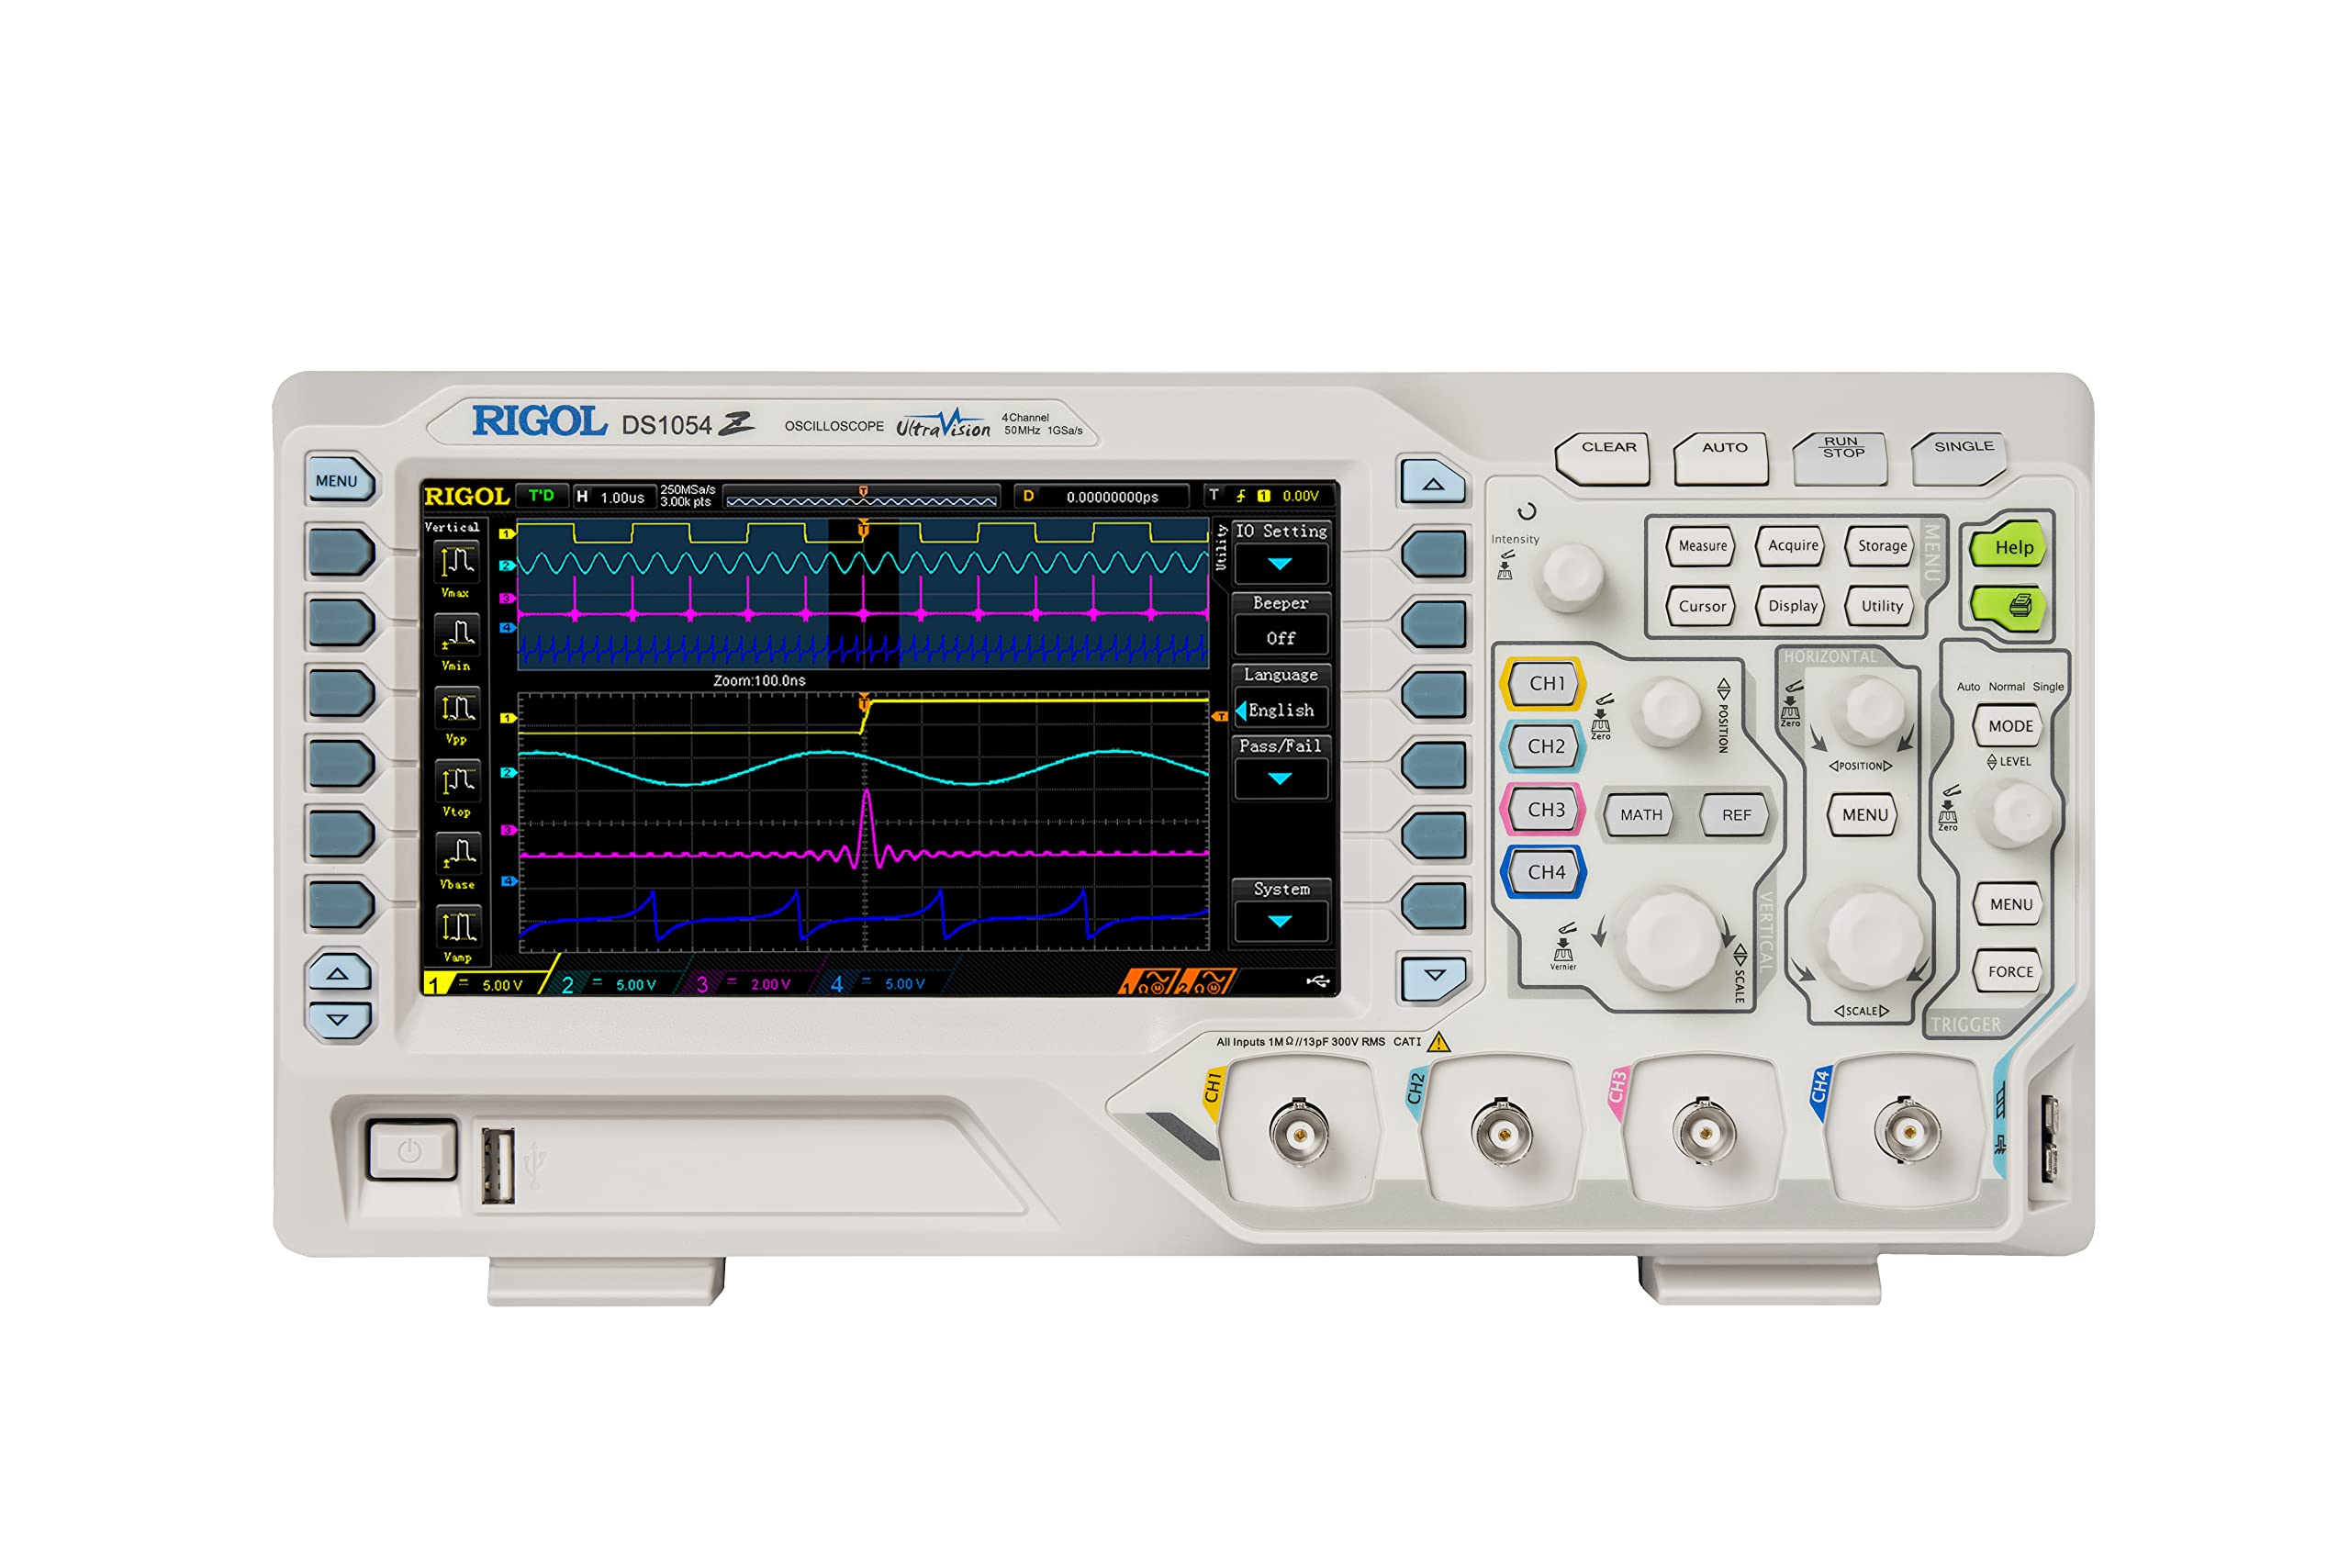
| Rigol DS1054Z | 50 MHz (ampliable a 100 MHz) | 4 analógicos | 1 GSa/s | 24 Mpts | I2C, SPI, UART (Trigger y Decode integrado) |
| Siglent SDS1104X-E | 100 MHz | 4 analógicos | 1 GSa/s | 14 Mpts | I2C, SPI, UART, CAN, LIN por hardware |
| Hantek DSO2D10 | 100 MHz | 2 analógicos + AWG | 1 GSa/s | 8 Mpts | Decodificación I2C, SPI y UART en pantalla |
| FNIRSI 1014D | 100 MHz (efectivo ~30 MHz) | 2 analógicos + AWG | 1 GSa/s (compartido) | 240 Kpts | Sin decodificación serie (solo análisis analógico) |
Para depurar buses I2C y SPI en proyectos con microcontroladores, el Rigol DS1054Z es la referencia estándar en relación calidad-precio gracias a sus 4 canales reales (indispensables para monitorizar SCL, SDA y las líneas CS/MISO de SPI simultáneamente):
Para aprender más sobre el uso de osciloscopios en circuitos digitales, consulta nuestra guía sobre diagnóstico de buses I2C y SPI con osciloscopio o la comparativa de mejores osciloscopios para Arduino y ESP32.
Preguntas frecuentes sobre comunicación I2C
¿Qué valor de resistencias pull-up debo poner en el bus I2C si conecto varios módulos a la vez?
Muchos módulos comerciales (como pantallas OLED, sensores BME280 o RTC DS3231) ya incluyen en su propia placa resistencias pull-up de 4,7 kΩ o 10 kΩ. Al conectar 3 o 4 módulos en paralelo sobre el mismo bus, sus resistencias quedan en paralelo reduciendo la impedancia total: verifica con un multímetro entre SDA y VCC con el circuito apagado que la resistencia equivalente total se mantenga entre 1,8 kΩ y 4,7 kΩ.
¿Por qué el escáner I2C detecta la dirección pero la lectura de datos falla o se bloquea?
El escáner solo comprueba el bit ACK tras enviar la dirección de 7 bits en el primer byte. Si el cableado tiene una capacidad excesiva o las resistencias pull-up son demasiado altas, las transiciones consecutivas de datos a 100 kHz o 400 kHz se deforman acumulando retardos. Además, si un periférico se queda colgado mientras fuerza SDA a nivel bajo, mantendrá bloqueado todo el bus. La solución consiste en acortar los cables a menos de 30 cm, verificar la forma de onda con un osciloscopio e implementar una rutina de desbloqueo enviando 9 pulsos de reloj en SCL con el maestro.
¿Cómo interconectar un Arduino Uno (5 V) con un ESP32 o ESP8266 (3,3 V) por I2C de forma segura?
Nunca conectes directamente las líneas SDA y SCL de ambas placas. Debes intercalar un módulo convertidor de nivel lógico bidireccional (basado en MOSFETs BSS138). El lado de bajo voltaje (LV) se alimenta a 3,3 V desde el ESP32, el lado de alto voltaje (HV) a 5 V desde el Arduino Uno, y las masas (GND) deben quedar estrictamente unidas.